









| 查看: 2447 | 回复: 8 | ||
| 当前只显示满足指定条件的回帖,点击这里查看本话题的所有回帖 | ||
[求助]
并联机器人
|
||

本人现在想通过并联机器人逆解,给末端执行器一个轨迹,得到三个驱动臂的运动轨迹。现在逆解公式已经写出来了,类似于图片的形式。(其中x,y,z是末端执行器坐标,来求出输出驱动臂的三个角度)在matlab中,以次为三元二次方程组求解时,一直出不来。请问是方法不对还是思路不对。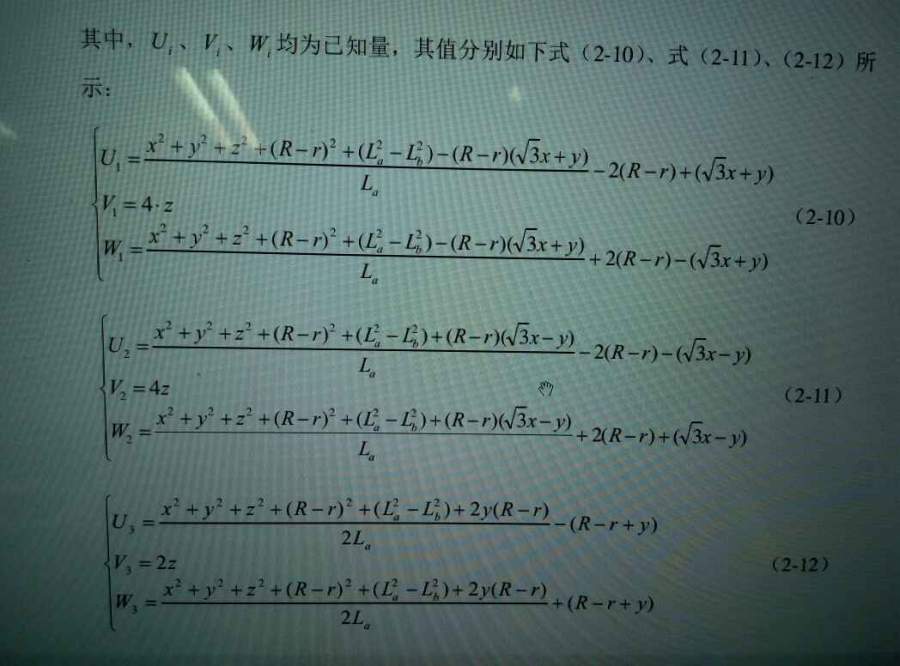 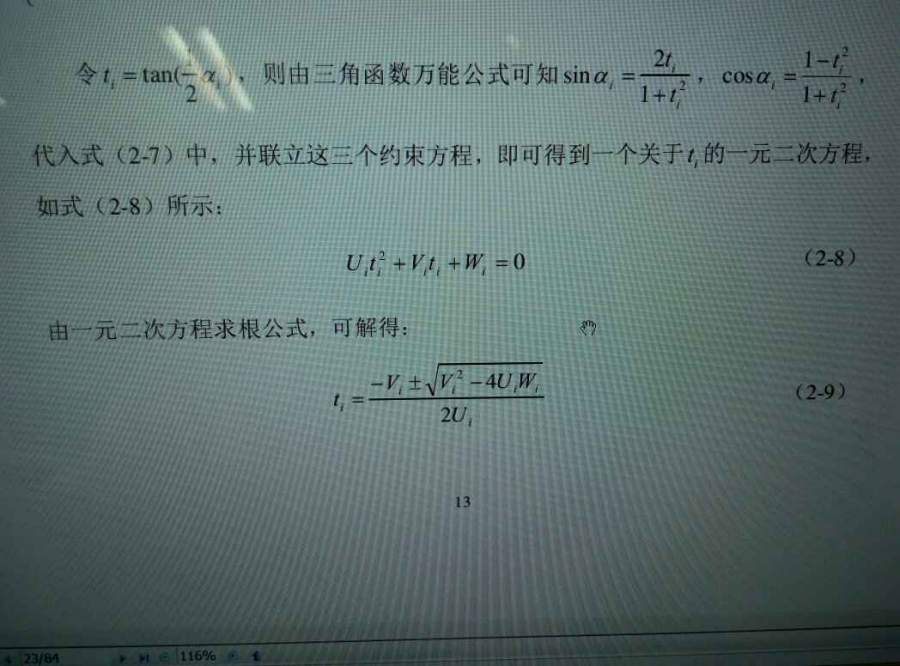 发自小木虫Android客户端 |
 回复此楼
» 猜你喜欢
 ZL-AI-BT 大小鼠步态精细行为分析系统怎样提取多维步态参数?
已经有0人回复
-
ZL-AI-NORAI 新物体识别精细行为分析系统如何自动判别探索行为?
已经有0人回复
-
工程热物理与能源利用论文润色/翻译怎么收费?
已经有236人回复
-
ZL-AI-Y AI 大小鼠 Y 迷宫精细行为分析系统怎样自动计算自发交替率、臂区停留时长?
已经有0人回复
-
小动物主动跑轮系统如何捕捉跑轮方向、转数等运动数据?
已经有0人回复
-
电化学测试阻抗图怎么拟合
已经有0人回复
-
曼彻斯特大学2027 中英CSC博士全额奖学金申报-智能制造/金属增材/焊接
已经有0人回复
yangzide
金虫 (正式写手)
- 应助: 3 (幼儿园)
- 金币: 4044.9
- 散金: 15
- 红花: 4
- 帖子: 374
- 在线: 1017.3小时
- 虫号: 2154171
- 注册: 2012-11-28
- 性别: GG
- 专业: 机构学与机器人

6楼2016-07-11 10:37:29
2楼2016-07-08 17:14:38
3楼2016-07-09 09:05:47
yangzide
金虫 (正式写手)
- 应助: 3 (幼儿园)
- 金币: 4044.9
- 散金: 15
- 红花: 4
- 帖子: 374
- 在线: 1017.3小时
- 虫号: 2154171
- 注册: 2012-11-28
- 性别: GG
- 专业: 机构学与机器人
4楼2016-07-10 11:17:20